
AthenaZero: robô de dois braços arremessa e rebate bolas como humano
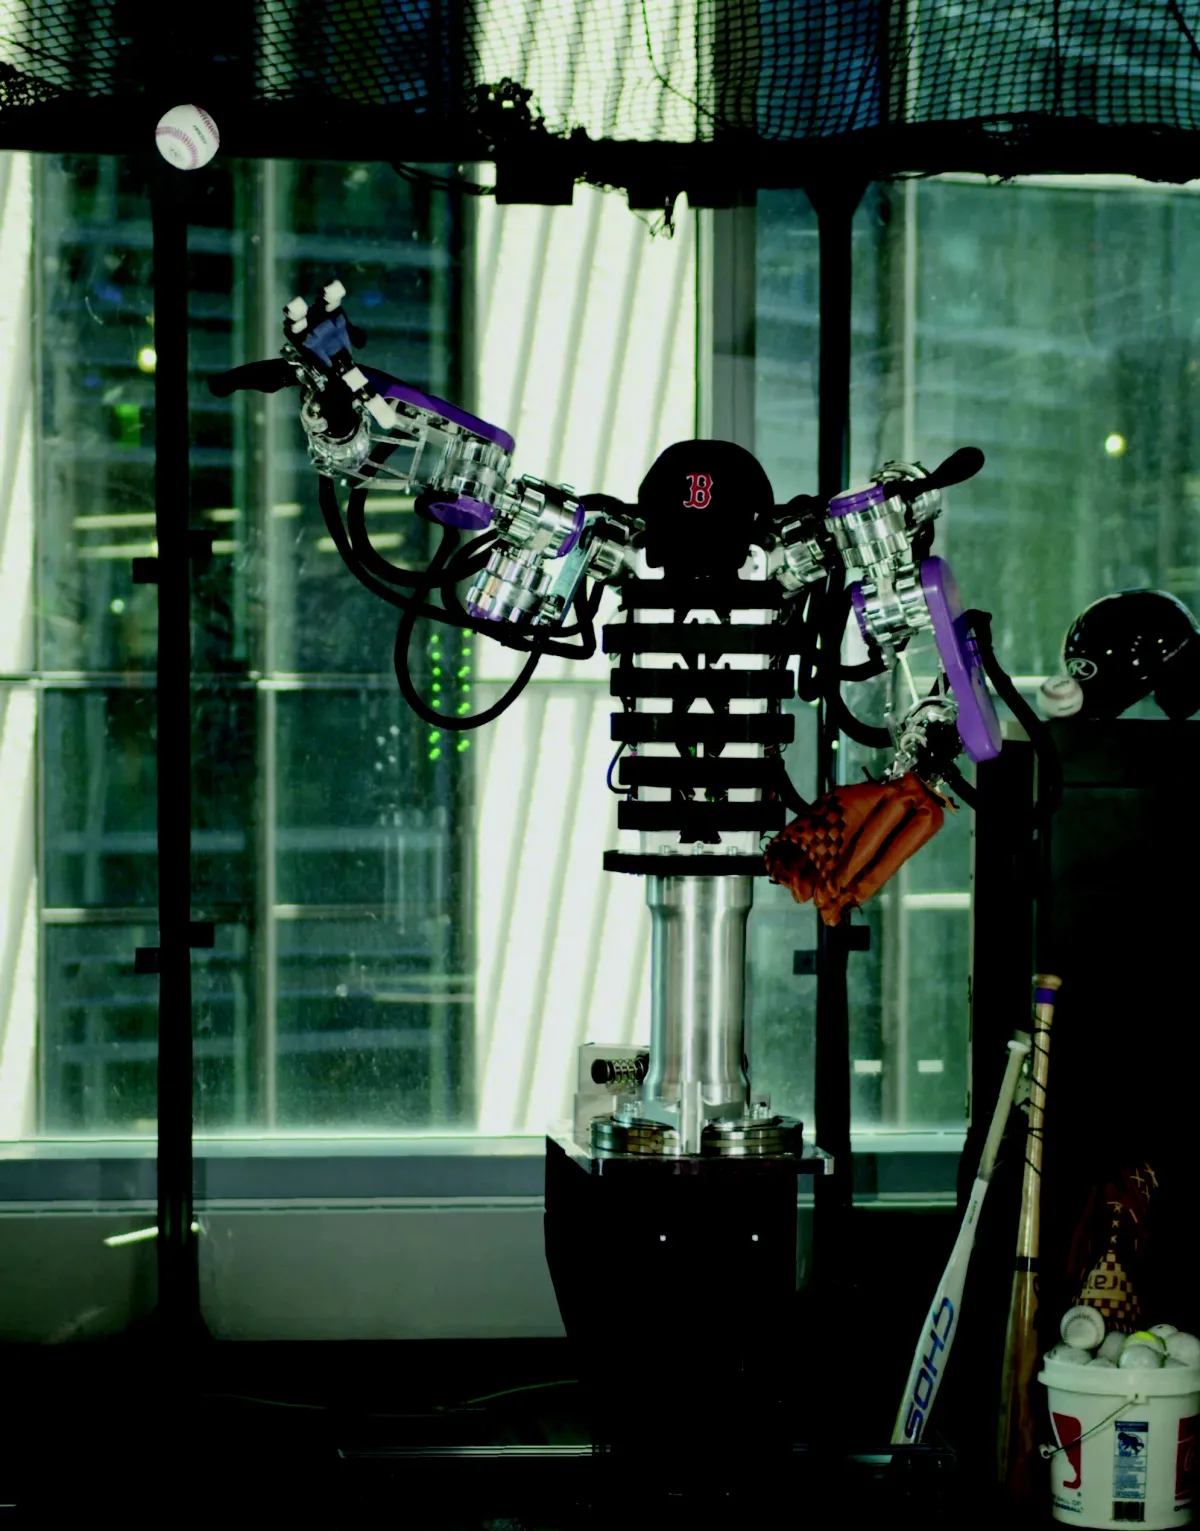
Arremessar uma bola de beisebol a 113 km/h, rebater lançamentos com aproveitamento de jogador amador e fazer tudo isso com gestos que lembram os de um atleta é a façanha apresentada na capa da edição de setembro da Science Robotics por pesquisadores do RAI Institute, em Cambridge, nos Estados Unidos: o robô bimanual AthenaZero. Mais do que uma exibição esportiva, o resultado sinaliza uma mudança de filosofia no projeto de braços robóticos — em vez de priorizar rigidez e precisão estática, a plataforma foi desenhada para minimizar a inércia e trabalhar com o contato físico, como fazem os humanos.
Por que é difícil um robô arremessar como um humano?
Braços robóticos industriais são intrinsecamente rígidos. Suas engrenagens de redução, tipicamente acima de 80:1, garantem força e precisão — mas amplificam a inércia efetiva do braço. Quando o robô toca um objeto, essa inércia pode produzir forças indesejadas ou até destrutivas. O resultado é uma máquina boa em seguir trajetórias, mas ruim em transitar entre o delicado e o vigoroso — exatamente o que uma partida de beisebol exige. Os autores descrevem os três testes escolhidos como "interações complexas em escalas de tempo comparáveis às humanas, onde milissegundos importam".
O design: motores potentes e poucas engrenagens
Para contornar o problema, a equipe apostou em atuadores de tração quase direta, com relações de redução de 5:1 na maioria das juntas — contra mais de 80:1 nos braços industriais típicos. Engrenagens planetárias com eficiência superior a 97% permitiram dispensar sensores de força: o torque é estimado pela corrente dos próprios motores, eliminando um componente frágil e uma fonte de ruído. O desenho também concentra a massa pesada perto do torso, reduzindo a massa em movimento.
O protótipo tem 1,6 metro de altura, envergadura de 1,8 metro, torso com um grau de liberdade, dois braços de sete graus de liberdade e duas mãos subatuadas de seis graus — 22 atuadores comandando 27 juntas, com ombros separados por 0,44 metro, dimensão modelada a partir de um homem adulto. Ele carrega cargas acima de 3 kg e é backdrivable: as forças externas atravessam a transmissão, permitindo que o robô ceda sob contato, como um braço humano.
Desempenho comparável ao de um amador
Os números divulgados pelo instituto mostram o quanto a plataforma se aproxima do desempenho humano:
| Tarefa | Resultado |
|---|---|
| Arremesso | Bola a 113 km/h, próximo do repertório de um pitcher de ensino médio (113–129 km/h) |
| Recepção | Captura bolas a 66 km/h a 7,3 metros, com tempo de reação de 0,398 s — extrapolado para a distância real do montículo, equivale a pegar uma bola rápida de 166 km/h |
| Rebatida | Contato em 82% de 33 tentativas com bolas a 50 km/h — o equivalente a rebater lançamentos de 126 km/h na distância oficial |
| Troca de arremessos | Dois robôs devolveram a bola até 8 vezes, com ciclos de 11 segundos; com um humano no lugar de um deles, a sequência chegou a 12 |
A vantagem mecânica aparece na comparação direta: a massa efetiva do punho do AthenaZero é de 3,97 kg — próxima dos 2,76 kg de um braço humano e muito abaixo dos 29,21 kg do Franka Research 3 e dos 34,72 kg do Universal Robots UR5e, referências comerciais da categoria.
Limitações — e para que serve
O mesmo design que dá agilidade cobra seu preço. Por causa da dissipação térmica dos motores de baixa redução, o robô não é adequado para sustentar cargas estáticas por mais de um minuto, nem para tarefas que exijam rigidez elevada no ponto final, como soldagem. Em contrapartida, a capacidade nativa de ceder sob contato beneficia montagens com forças vigorosas — e abre caminho, segundo os autores, para estratégias de controle mais parecidas com as humanas em manufatura. "Assim como os humanos, os robôs devem ser projetados para aproveitar estrategicamente o contato, em vez de evitá-lo", resume o instituto.
O objetivo declarado é um manipulador de uso geral com capacidades dinâmicas semelhantes às de uma pessoa — útil onde a interação física rápida e segura com objetos e pessoas ainda é território humano. Uma versão em acesso aberto do artigo está depositada no arXiv.
Fontes
- Science Robotics — "AthenaZero: A low-inertia, bimanual robot for dynamic manipulation", setembro de 2026. DOI: 10.1126/scirobotics.aee1868 (arXiv: 2609.19194).
- RAI Institute — "AthenaZero: A Bimanual Robot for Dynamic Manipulation" (blog oficial), 7 de abril de 2026.