
Dirigível robótico do CERN mapeia campo magnético na caverna do ALICE
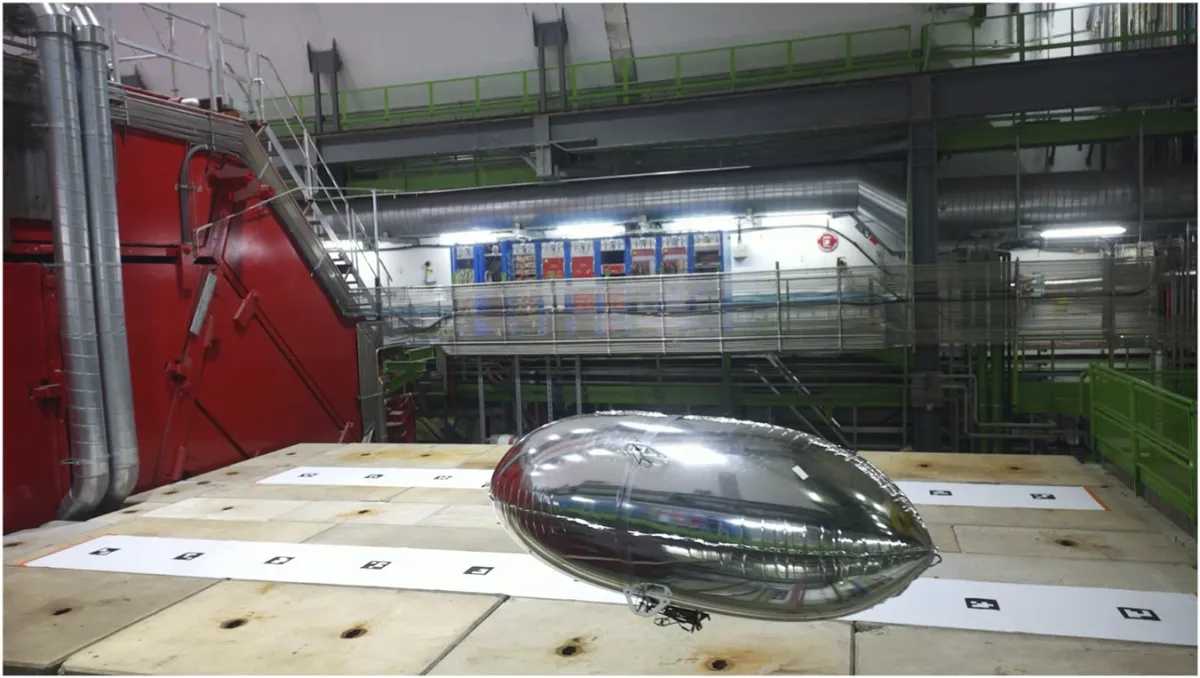
Um dirigível robótico movido a hélio tornou-se a primeira plataforma aérea a mapear o campo magnético parasita de um grande detector de partículas. Voando pela caverna subterrânea do experimento ALICE, no Large Hadron Collider (LHC) do CERN, o blimp mediu o campo em três dimensões com um sensor de Hall e validou a simulação eletromagnética que servirá de base para inspeções robóticas futuras. O estudo de pesquisadores do CERN, da Università di Roma Tor Vergata e da University of Arizona foi publicado na sexta-feira (16/10) na Frontiers in Robotics and AI.
Os autores são categóricos quanto à primazia: "até onde sabemos, este é o primeiro trabalho a demonstrar o mapeamento, por dirigível, do campo parasita de um detector de partículas", escreve a equipe de Francesco Mazzei, do Departamento de Física Experimental do CERN, com Paolo Scaramuzzino, Luca Bernardi e Corrado Gargiulo (CERN) e Fabio Curti (University of Arizona).
Campos invisíveis que travam os robôs
As cavernas que abrigam os quatro grandes experimentos do LHC — ATLAS, ALICE, CMS e LHCb — estão entre os ambientes mais hostis do mundo para a robótica: são confinadas, sem navegação por satélite, coladas em hardware delicado e permeadas por campos magnéticos parasitas intensos, gerados pelos ímãs dos detectores. Esses campos perturbam a eletrônica, os sensores e os atuadores de qualquer robô — conhecê-los é pré-requisito para planejar inspeções autônomas — e, quando anômalos, também atrapalham o rastreamento de partículas.
O problema tende a piorar. O High-Luminosity LHC trará ímãs de focalização mais fortes e restringirá ainda mais o acesso humano às cavernas; já o FCC-hh, colisor proposto para as próximas décadas, pode dispensar o yoke de retorno do solenoide — projeções citadas no estudo apontam cerca de 100 mT na parede da caverna, que só cairia abaixo de 5 mT a mais de 55 metros do detector. As abordagens tradicionais — sensores fixos, sistemas mecânicos dedicados ou levantamentos manuais — dão cobertura espacial esparsa; nunca houve um esforço sistemático de mapear o campo no volume aberto da caverna, observam os autores.
Um dirigível, um sensor e 82 marcadores
A plataforma escolhida é um dirigível de hélio construído inteiramente com materiais não ferromagnéticos — PLA impresso em 3D e espuma DEPRON —, para não ser atraído pelo yoke do solenoide L3 do ALICE. Entre um dirigível e um drone multirotor, os pesquisadores preferiram o primeiro: a sustentação por hélio dispensa hélices agressivas, prolonga a autonomia de voo e reduz por construção o risco de colisão com componentes frágeis.
O instrumento principal é um sensor de Hall de três eixos TMAG5273, amostrado a 10 Hz, ligado a um Arduino Portenta H7 que também atende IMU, sensores ambientais e um sensor de proximidade. Como cada medida magnética precisa de uma posição associada, uma Raspberry Pi Camera 3 Wide alimenta um sistema de localização por visão com 82 marcadores ArUco, impressos em rolos de papel e dispostos em faixas sobre os blocos de concreto diante das portas do solenoide. Os dois computadores de bordo sincronizam relógios por NTP; o voo é manual, por joystick via Wi-Fi do CERN, com mecanismos de segurança que cortam os motores em caso de perda de comunicação ou bateria fraca. Dirigíveis mapeiam campos magnéticos desde o Graf Zeppelin, em 1931 — mas em levantamentos aeromagnéticos ao ar livre, sobre o campo terrestre, fraco e quase uniforme, com GPS disponível; na caverna, sem GPS e sob gradientes intensos, a tarefa era inédita.
Os voos e a checagem do modelo
O ALICE opera na caverna do Ponto 2 do LHC, em Saint-Genis-Pouilly, na França, com o piso a 52 metros abaixo da superfície. O campo dominante vem do solenoide L3 — herança do LEP adaptada para o ALICE —, com 0,5 T nominais, 30 kA de corrente e 150 MJ armazenados, além de um dipolo de 0,67 T para o espectrômetro de múons.
Em duas campanhas com os ímãs em corrente nominal, a equipe fez 20 medições estáticas em posições conhecidas e quatro voos dinâmicos — em 4 de fevereiro e 22 de maio de 2026 —, somando 858 pontos válidos. O campo medido variou de cerca de 5 mT no meio da caverna a 25 mT perto das portas do solenoide. A comparação com a simulação eletromagnética, montada no CST Studio Suite, mostrou bom acordo nas componentes transversais — R² de 0,86 a 0,98 —, mas a componente vertical apresentou R² de 0,75 a 0,79 e um viés positivo sistemático de 0,65 a 1,12 mT. Como o viés aparece também nas medições estáticas, que não dependem da localização por visão, o desvio é atribuído ao modelo — yokes simulados com aço genérico e blocos de concreto fora da geometria —, e não à medição. Em laboratório, a localização por ArUco foi validada contra um sistema de captura de movimento, com erro médio quadrático de posição de 5,38 cm.
Rumo à inspeção autônoma
As limitações estão documentadas com franqueza: sem marcador no campo de visão não há posição, os voos foram manuais, em janelas de paradas técnicas, e cobriram um corredor restrito. O próximo passo declarado é a autonomia — odometria visual, IMU e sensores de altura para preencher as lacunas de localização, controle em malha fechada e um planejador de rotas ciente do campo magnético —, até tornar o dirigível um sistema de monitoramento contínuo, capaz de detectar anomalias durante a operação do LHC sem ninguém na caverna.
Fontes
- Frontiers in Robotics and AI — "Robotic airship for measurement and validation of a CERN detector stray magnetic field", 16/10/2026. DOI 10.3389/frobt.2026.1926428. https://www.frontiersin.org/journals/robotics-and-ai/articles/10.3389/frobt.2026.1926428