
Pele iôntrica dá tato fino e autoproteção a robôs humanoides
A pele humana reúne mais de 200 mil mecanorreceptores distribuídos pelo corpo e, com eles, sente o mundo com alta resolução de espaço e de tempo — e afasta a mão de algo afiado antes que vire ferimento. É esse padrão-ouro que as peles artificiais dos robôs tentam imitar, quase sempre sem sucesso: os conjuntos de sensores existentes são pequenos, pouco densos e lentos demais para ler tudo. Um estudo publicado nesta sexta-feira (16/10/2026) na Nature Machine Intelligence apresenta uma pele iôntrica de grande escala que encurta essa distância: mais de 10 mil unidades sensoras, organizadas numa arquitetura "neural-hierárquica" que copia a estratégia do sistema nervoso humano para não afogar o processador em dados.
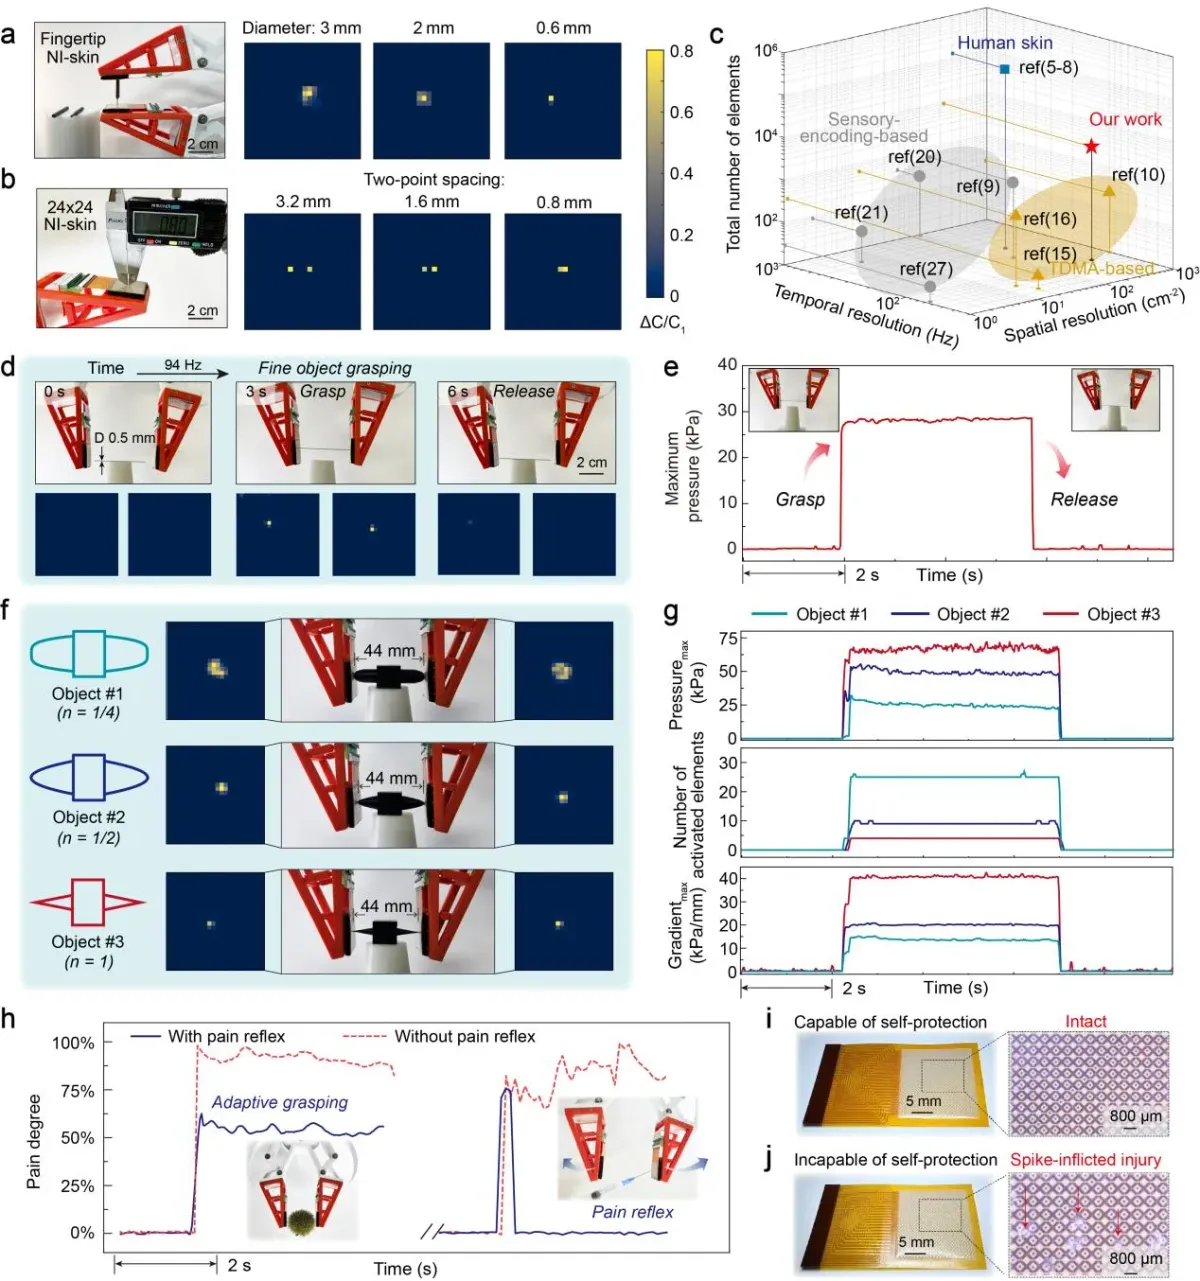
Batizada de NI-skin, a pele alcança densidade de 1.110 unidades por centímetro quadrado e foi instalada em robôs humanoides. Com ela, as máquinas conseguiram resolver detalhes de superfície de 300 mícrons em interações táteis finas e, o mais inédito, perceber estímulos nociceptivos — o análogo técnico da dor — disparando respostas de autoproteção.
O gargalo clássico das peles eletrônicas
O trabalho ataca um gargalo conhecido das peles eletrônicas de grande porte: a leitura serial. Nos arrays convencionais, os sensores são consultados um a um, em fila — e, conforme a densidade de elementos cresce, essa arquitetura sofre com latência de leitura, cruzamento de sinais entre canais vizinhos (crosstalk) e consumo de banda. Peles com milhares de receptores simplesmente não cabem nesse modelo.
A solução veio da biologia. Em vez de transmitir tudo cru para um cérebro central, a NI-skin processa em camadas, como o sistema sensorial tátil humano: codificação de sinal, convergência e, só então, modelagem cognitiva.
Frequência em vez de fila
A peça-chave é a codificação de posição por frequência. Cada sensor iôntrico codifica sua localização na frequência do sinal que produz, o que permite transmitir milhares de canais em paralelo, com crosstalk suprimido e leitura a 100 quadros por segundo — rápido o bastante para acompanhar interações de contato em tempo real. Na sequência, um backend de compressão convergente condensa o fluxo e reduz o consumo de banda em centenas de vezes.
"Essa tecnologia fornece um sistema tátil de grande escala com alta resolução espaço-temporal, abrindo caminho para robôs humanoides alcançarem percepção e manipulação em nível humano", resume o artigo.
O que o robô fez com a pele nova
Os vídeos suplementares do estudo mostram a pele em ação. Uma garra equipada com NI-skin mapeia texturas de moedas e tecidos, segura com estabilidade um grafite de lapiseira de 0,5 mm e um fio de solda macio de 0,2 mm, apanha com segurança uma castanha espinhosa e reage a estímulos nocivos com respostas de autoproteção — o circuito de "dor" funciona como um reflexo que protege a máquina antes que algo a danifique.
A pesquisa é de autores da Southern University of Science and Technology (Sustech), em Shenzhen, com colaboração do Beijing Institute of Technology, da Universidade Mohamed bin Zayed de Inteligência Artificial (MBZUAI), em Abu Dhabi, e da Sycsense Technology. Zhibin Li, Bingxu Da e Junli Shi assinam como primeiros autores; Taihong Wang (Sustech), Chaoyang Song (MBZUAI) e Chuan Fei Guo (Sustech/Sycsense) são os autores correspondentes. Os dados de interação tátil e o código estão publicados no repositório do projeto e arquivados no Zenodo.
Há ainda uma versão em acesso aberto da etapa de submissão, em preprint no Research Square sob licença CC BY 4.0, que permite consultar o material completo da pesquisa.
Fontes
- Nature Machine Intelligence — "Large-scale iontronic skins with neural-hierarchical processing architecture", 16/10/2026. DOI: 10.1038/s42256-026-01325-6. https://www.nature.com/articles/s42256-026-01325-6
- Research Square — "Large-scale iontronic skins with neural-hierarchical processing architecture" (preprint em acesso aberto, CC BY 4.0). DOI: 10.21203/rs.3.rs-8887464. https://www.researchsquare.com/article/rs-8887464/v1