
Robô faz biópsia pulmonar no CT sincronizado com a respiração
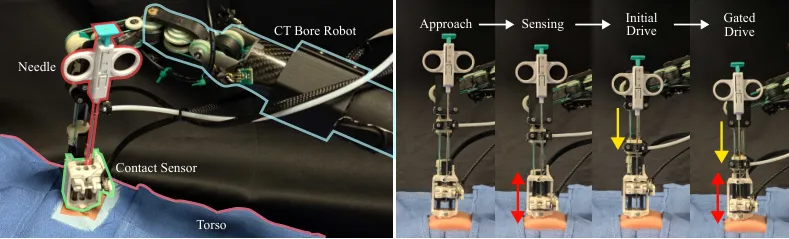
Fazer uma biópsia de pulmão guiada por tomografia é hoje um trabalho de relojoaria manual: o paciente prende a respiração, o radiologista insere a agulha, todos esperam uma nova imagem para conferir a posição — e recomeçam. Um sistema apresentado num preprint divulgado na sexta-feira (23) no arXiv, ainda não revisado por pares, propõe o contrário: um braço robótico que insere a agulha dentro do túnel do próprio CT, acompanhando a respiração tranquila do paciente — sem que ele precise prender nada.
O trabalho é de Emma Huang, Michael Yip e colegas da University of California San Diego, com colaboradores da Columbia University e da University of Missouri-Kansas City.
Um alvo que respira
O câncer de pulmão é a maior causa de morte por câncer no mundo, com cerca de 1,8 milhão de óbitos por ano — e o diagnóstico costuma passar por uma biópsia percutânea guiada por CT. O protocolo padrão exige que o paciente mantenha o pulmão parado enquanto a agulha avança; cada ajuste devolve o radiologista à sala, alonga o procedimento e multiplica exames, com mais radiação para paciente e equipe.
O detalhe cruel, observam os autores, é que o protocolo falha justamente com quem mais precisa dele: pacientes idosos com doença pulmonar grave, para quem sustentar uma apneia é difícil ou impossível. Por isso sistemas anteriores tentaram rastrear o tumor — mas ou ainda dependiam do cirurgião para a inserção, ou não compensavam o movimento do tórax dentro do túnel do scanner.
Sentir e prever
O novo sistema começa com dois sensores: um sensor de tempo de voo guia a aproximação do tórax (nos testes, 10 de 10 abordagens partiram de 30–40 mm e pararam a 1 mm do alvo, com tolerância de ±0,3 mm); ao toque, assume um sensor de contato próprio — um acionamento por cabrestante tensado por mola que converte o movimento do peito em rotação lida por um sensor de efeito Hall, com ruído de 0,002 mm, bem abaixo da resolução-projeto de 0,37 mm.
O truque está em compensar o atraso. Entre sensor, cálculo e motor, o sistema carrega cerca de 300 ms de latência — e o alvo não espera. A solução é prever: a respiração é modelada como uma soma de harmônicos com frequência que deriva devagar, inicializada por Fourier sobre 60 segundos (umas 15 respirações) e rastreada em tempo real por um filtro de Kalman estendido, com a frequência presa a ±10% da estimada. O filtro não só segue o sinal como antecipa a posição futura no horizonte da latência. Nos testes com perfis respiratórios reais gravados de voluntários, a previsão errou em média 0,165 mm — 29,8% menos que o sensor cru, ganhando em todos os 10 perfis de validação.
Inserir na janela certa
A agulha avança em quatro etapas — aproximar, sentir, puncturar, avançar com portões — e só se move numa fase específica: o «fundo de expiração», quando o peito é mais reprodutível de um ciclo para outro. A punctura inicial ancora a agulha no tecido; entre os portões, o mecanismo fica complacente e a agulha flutua com o tórax. Cada avanço exige que a previsão caia nos 15% inferiores da excursion respiratória, com incerteza abaixo de 0,5 mm.
Nos experimentos de bancada e na versão integrada ao CT, com fantomas de pele de silicone movidos por perfis de pacientes, as cinco execuções completas atingiram os 40 mm de profundidade-alvo sem violar nenhum portão, num tempo médio de 14,4 segundos. E o sistema vigia o inesperado: perturbações abruptas de amplitude ou ritmo são detectadas em 0,17–0,23 s — tosse ou soluço param tudo —, enquanto derivas lentas disparam mais tarde, de propósito, porque ocorrem na respiração normal.
Feito para o túnel do CT
Para não contaminar a imagem, o mecanismo evita metal denso: o acionamento da agulha usa cabo Bowden com fibra Dyneema que aperta um colar — «embracha e desembracha» — em vez de transmissão rígida. A integração segue a plataforma robótica de biópsia em CT já descrita pelo grupo.
Os limites são honestos: os experimentos são de bancada, com fantomas e perfis gravados — não pacientes —, e os próprios autores recomendam identificação do sistema por paciente e por instrumento antes de qualquer uso clínico. Mas o resultado central está demonstrado: rastrear, prever e inserir dentro do túnel, com a respiração livre. É o primeiro passo para tirar do procedimento o único relógio que nunca esteve sob controle — o fôlego do paciente.
Fontes
- arXiv (preprint) — Emma Huang, Moira Bohley, Krishna Jamakhandi, Rebecca Fellbaum, Sophia Tang, Sean Tutton, Albert Hsiao, Alexander Norbash, Changwei Chen, Derek Chen, Ananya Rao, Lizzie Peiros e Michael C. Yip (UC San Diego, Columbia University e University of Missouri-Kansas City), "Integrated Respiratory Sensing and Gated Control for Autonomous Needle Insertion Via CT Bore Robotic Arm", preprint 2610.30452 (CC BY 4.0), 21/10/2026. arXiv:2610.30452.